RC Solar Plane Flight Duration Test
3-Second Blueprint (English)
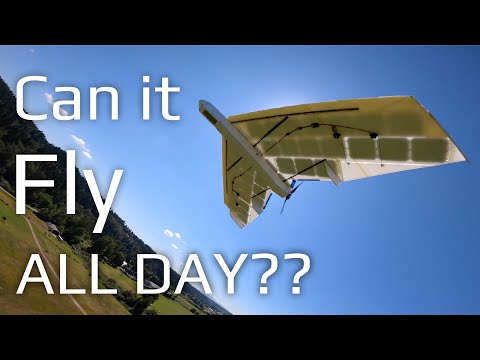
- Trades high-aspect-ratio low induced drag for a thick, wide-chord flying wing whose large solar cell area yields net excess power.
- Autonomous loiter flight triggers an EKF failsafe error, prompting a landing check to verify Mission Planner battery voltage offsets.
- Catches a hazardous 4.6 V overcharged LiPo cell caused by solar charging without a BMS before completing ~9 hours of daytime flight.
Solar UAV DesignInduced Drag Trade-offMission Planner & EKFLiPo BMS Protection
3-Sekunden-Fazit (Deutsch)
- Tauscht geringe induzierte Widerstände schlanker Segler gegen einen tiefen Nurflügel, dessen große Solarfläche Überschussstrom liefert.
- Ein EKF-Fehler im autonomen Kreisflug erzwingt eine Zwischenlandung zum Abgleich der Mission-Planner-Spannungsmessung.
- Entdeckt eine gefährlich auf 4,6 V überladene LiPo-Zelle mangels BMS beim Solarladen und absolviert rund 9 Stunden Tagflug.
Solar-UAV-AuslegungInduzierter WiderstandMission Planner & EKFLiPo-BMS-Zellschutz
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.