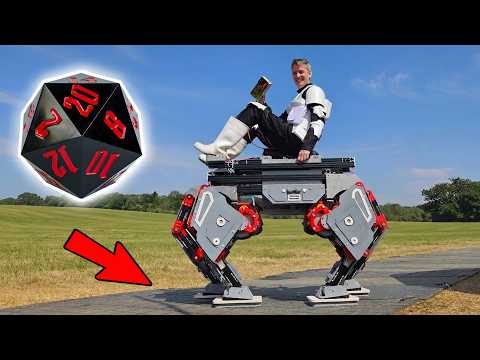
Using 20-sided dice to stabilise my walking machine?
3-Second Blueprint (English)
- A rideable quadruped with mechanically linked diagonal legs balances on two feet mid-stride, amplifying tip-over risk on uneven slopes.
- Granular-jamming feet filled with 3D-printed 20-sided polyhedra compress under robot weight to conform and lock against rough ledges.
- True slope stability requires wide footprints or active leveling using an IMU, foot load cells, and electronically lockable ankles.
Granular JammingQuadruped Kinematics3D PrintingIMU & Load Cells
3-Sekunden-Fazit (Deutsch)
- Ein reitbarer Vierbeiner mit diagonal gekoppelten Beinen steht beim Schritt auf nur zwei Füßen und kippt an Hängen leicht seitlich.
- Sitzsack-Füße mit 3D-gedruckten Zwanzigflächnern verkanten sich unter Last durch Granulat-Jamming formschlüssig am unebenen Boden.
- Volle Hangstabilität erfordert breite Sohlen oder aktive Nivellierung mittels IMU-Sensorik, Wägezellen und sperrbaren Fußgelenken.
Granulat-JammingVierbeiner-Kinematik3D-DruckIMU & Wägezellen
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.