Artificial Neural Net Controlled Combat Robots
3-Second Blueprint (English)
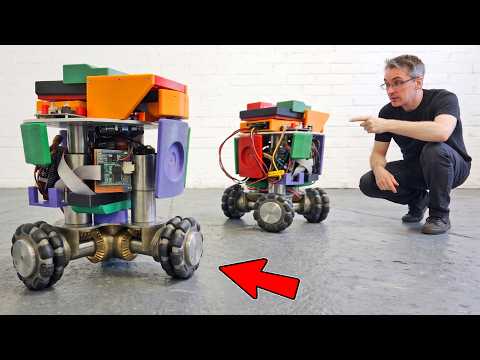
- Reinforcement learning trains combat policies in a Python simulation using Gymnasium and Stable-Baselines3 before transferring to hardware.
- Three omni-wheels with 24V motor drivers and CNC-milled aluminum hubs give each combat robot holonomic omnidirectional mobility.
- Neural net commands stream over USB and ELRS radio links to onboard Arduinos, syncing physical robot weapons with digital twins.
Reinforcement LearningStable-Baselines3 & PyTorchHolonomic Omni-DriveDesktop CNC Machining
3-Sekunden-Fazit (Deutsch)
- Reinforcement Learning trainiert Kampfstrategien in einer Python-Simulation mit Gymnasium und Stable-Baselines3 vor dem Hardware-Einsatz.
- Drei Allseitenräder mit 24-Volt-Treibern und CNC-gefrästen Aluminiumnaben verleihen den Kampfrobotern holonome Bewegungsfreiheit.
- Neuronale Steuersignale laufen per USB und ELRS-Funk an Arduinos und synchronisieren die realen Aktoren mit digitalen Zwillingen.
Reinforcement LearningStable-Baselines3Holonomer Omni-AntriebCNC-Aluminiumfertigung
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.