AI Lost to A 3 Line Algorithm
3-Second Blueprint (English)
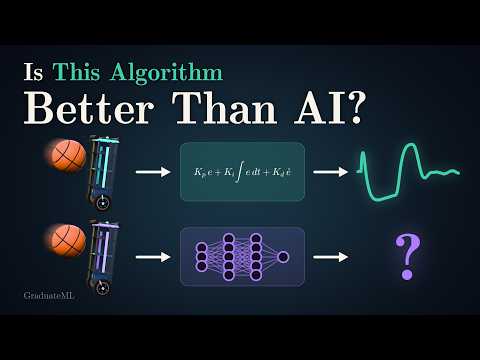
- A 3-term PID controller stabilizes robots by summing proportional current error, integral accumulated error, and derivative rate.
- Without nonlinear activation functions like ReLU, a neural network collapses into a single linear equation unable to model complex states.
- PID loops are lightweight and reliable for well-defined physics, whereas neural networks excel when adapting to unmodeled nonlinearities.
PID ControllerControl TheoryNeural NetworksReLU Activation
3-Sekunden-Fazit (Deutsch)
- Ein PID-Regler stabilisiert Roboter über die Summe aus aktuellem Fehler (P), integriertem Fehler (I) und Änderungsrate (D).
- Ohne nichtlineare Aktivierungsfunktionen wie ReLU reduziert sich ein neuronales Netz auf eine rein lineare Gleichung.
- PID-Regler sind effizient und zuverlässig bei bekannter Physik, während neuronale Netze komplexe Nichtlinearitäten flexibel lernen.
PID-ReglerRegelungstechnikNeuronale NetzeReLU-Aktivierung
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.