Flying Phone Scam Exposed (so I built a REAL one)
3-Second Blueprint (English)
- Bench testing shows 3V 7mm brushed micro-motors lift only ~30g each, needing at least 15 motors to hover a 300g phone at 70% thrust.
- Stable multi-rotor flight requires gyroscopes and accelerometers in a closed-loop feedback controller to continuously correct tilt.
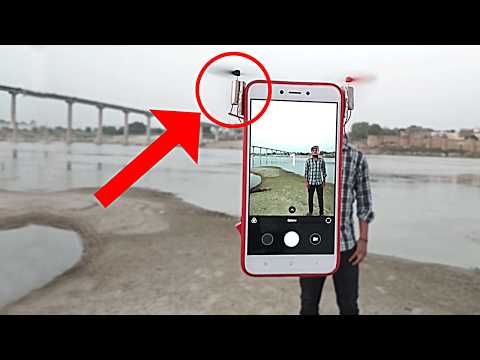
- VFX tracking exposes masked support rods in the viral clip, while a real quadcopter phone flies via four-motor differential throttle.
Thrust-to-Weight RatioClosed-Loop FeedbackGyroscope & AccelerometerDifferential Throttle
3-Sekunden-Fazit (Deutsch)
- Tests zeigen, dass 7-mm-Bürstenmotoren nur je ~30 g heben; für ein 300-g-Telefon bei 70 % Schub wären mindestens 15 Motoren nötig.
- Stabiler Schwebeflug erfordert Gyroskope und Beschleunigungssensoren in einem geschlossenen Regelkreis zur laufenden Lagekorrektur.
- Bildforensik entlarvt wegretuschierte Haltestäbe, während ein echter Quadrocopter-Rahmen per differenziellem Motorschub frei fliegt.
Schub-Gewichts-VerhältnisGeschlossener RegelkreisGyroskop & BeschleunigerDifferenzialschub
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.