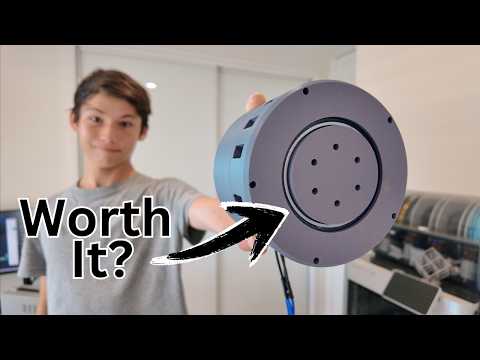
i SPENT 30 days making a robot actuator
3-Second Blueprint (English)
- Pairs a pancake BLDC motor with a low-ratio cycloidal reducer to achieve backdrivable quasi-direct-drive control.
- Offsets dual cycloidal discs by 180° against press-fit steel dowel pins to cancel radial vibration and torque ripple.
- Integrates a custom ESP32 motor PCB using half-bridge MOSFET bootstrap circuits and reverse-polarity protection.
Quasi-Direct DriveCycloidal ReducerESP32 Motor PCBMOSFET Bootstrap Circuit
3-Sekunden-Fazit (Deutsch)
- Koppelt einen flachen BLDC-Motor mit einem niedrig übersetzten Zykloidgetriebe für rücktreibbare QDD-Kraftregelung.
- Versetzt zwei Zykloidenscheiben um 180° gegen eingepresste Stahlstifte zur Tilgung von Vibration und Drehmomentwelligkeit.
- Integriert ein eigenes ESP32-Motor-PCB mit Halbbrücken-MOSFET-Bootstrap-Schaltungen und Verpolungsschutz.
Quasi-Direct-DriveZykloidgetriebeESP32-Motor-PCBMOSFET-Bootstrap-Stufe
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.