Why this Robot is Really Tall
3-Second Blueprint (English)
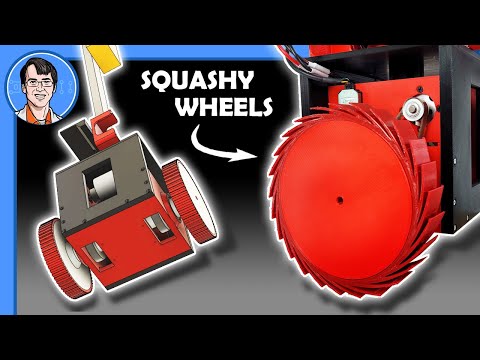
- Replacing non-linear sprocketed tracks with compliant, spongy 3D-printed wheels mechanically damps motion and prevents side tipping.
- PID balance control pairs high integral gain to correct steady tilt error with low derivative gain to damp overshoot oscillations.
- Offsetting the PID balance setpoint drives the robot forward to catch itself, enabling velocity control without wheel encoders.
PID ControllerSelf-Balancing RobotCompliant 3D PrintingVelocity Control
3-Sekunden-Fazit (Deutsch)
- Nachgiebige, gedämpfte 3D-Druck-Räder ersetzen unlineare Kettenlaufwerke, dämpfen Schwingungen und verhindern seitliches Kippen.
- Die PID-Balanceregelung kombiniert hohen Integralanteil gegen Neigungsfehler mit kleinem D-Anteil zur Dämpfung von Überschwingern.
- Ein gezielter Versatz des PID-Sollwerts lässt den Roboter zum Ausbalancieren anfahren und erlaubt Steuerung ohne Rad-Encoder.
PID-ReglerBalancierender RoboterNachgiebiger 3D-DruckGeschwindigkeitsregelung
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.