I Built a Robot Dog and Made it Dance
3-Second Blueprint (English)
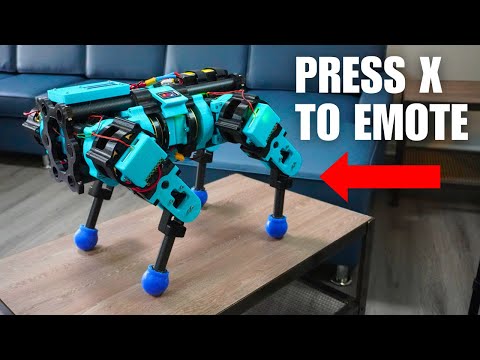
- Twelve custom quasi-direct-drive actuators pair brushless motors, encoders, planetary gears, and ODrive FOC controllers over a CAN bus.
- Enlarging belt idler pulleys and shifting stance balance via 3D inverse kinematics resolved rear-leg belt skipping under standing loads.
- Programming diagonal foot pairs to alternate square-wave step trajectories maintains stable two-point contact for trotting and dancing.
Quasi-Direct-Drive (QDD)ODrive FOC & CAN BusInverse KinematicsQuadruped Trotting Gait
3-Sekunden-Fazit (Deutsch)
- Zwölf Quasi-Direct-Drive-Aktuatoren koppeln Brushless-Motoren, Encoder, Planetengetriebe und ODrive-FOC-Regler über einen CAN-Bus.
- Größere Umlenkrollen für mehr Riemenspannung und angepasste Inverse Kinematik behoben überspringende Zahnriemen an den Hinterbeinen.
- Eine diagonale Trabgangart mit rechteckigen Fußbahnen hält stets zwei gegenüberliegende Füße am Boden und stabilisiert Gang sowie Tanz.
Quasi-Direct-Drive (QDD)ODrive FOC & CAN-BusInverse KinematikDiagonaler Trabgang
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.