Soft Robotics' octopus-inspired robots industrial grippers
3-Second Blueprint (English)
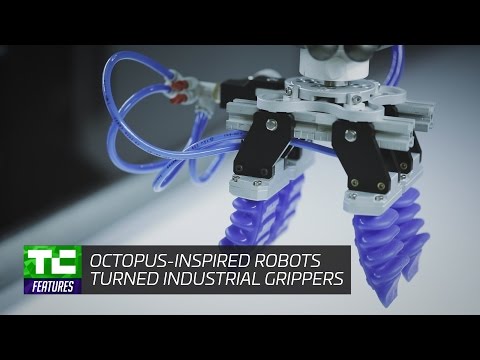
- Embedding fluidic channels in elastomeric rubber layered with stiffer composites converts air pressure into directed bending motion.
- Passive material compliance lets pneumatic fingers conform to irregular items without rigid joints, tendons, or fingertip sensors.
- Replacing complex 3D grasp-path computation with simple long-axis vision alignment speeds up pick-and-place in cold-chain factories.
Soft RoboticsPneumatic ActuatorsElastomeric CompositesMachine Vision
3-Sekunden-Fazit (Deutsch)
- Fluidkanäle in Elastomergummi mit steiferen Verbundschichten wandeln Druckluft gezielt in Greif- und Biegebewegungen um.
- Passive Materialnachgiebigkeit schmiegt die Finger ohne starre Gelenke, Sehnen oder Kraftsensoren sicher an beliebige Formen an.
- Statt aufwendiger 3D-Greifpfadberechnung genügt eine einfache Längsachsen-Kameraausrichtung für schnelles Verpacken im Kühlhaus.
Soft RoboticsPneumatikaktorenElastomer-VerbundstoffeBildverarbeitung
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.