Building a working AT-AT big enough to ride on
3-Second Blueprint (English)
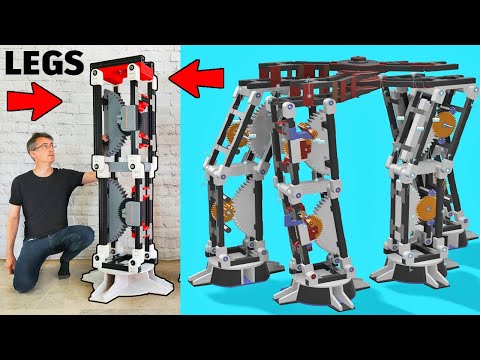
- Scales up a rideable quadruped walker using aluminum extrusion, CNC-routed flat-pack plywood feet, and 1.2 mm nozzle 3D prints.
- Each leg section uses a parallelogram linkage matched to gear center distances so intermediate and drive gears maintain constant mesh.
- Dual 12V Gimson Robotics motors with 100:1 gearheads drive each half-leg, preparing the frame for closed-loop inverse kinematics.
Parallelogram LinkageCNC Plywood1.2mm Nozzle FDMGeared DC MotorsInverse Kinematics
3-Sekunden-Fazit (Deutsch)
- Ein reitbarer Laufroboter entsteht aus Aluprofilen, CNC-gefrästen Sperrholzfüßen und stabilen 3D-Druckteilen mit 1,2-mm-Düse.
- Parallelogramm-Beinmechaniken mit abgestimmtem Achsabstand halten Zwischen- und Hauptzahnräder über den gesamten Hub im Eingriff.
- Je zwei 12-V-Getriebemotoren (100:1) treiben jedes Halb-Bein an und schaffen die Basis für geschlossene Inverse-Kinematik-Regelung.
Parallelogramm-MechanikCNC-Sperrholz1,2-mm-FDM-DruckGetriebemotorenInverse Kinematik
Note / Hinweis: Blueprints are AI-generated educational summaries (0% Politics · 0% Religion · 0% Brainrot) and do not constitute medical, legal, or financial advice. / KI-generierte Zusammenfassung zu Bildungszwecken – ersetzt keine medizinische, rechtliche oder finanzielle Fachberatung.